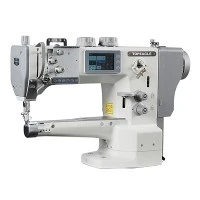

フラットミシンを例にとると、ミシンの本体であり心臓部であるミシンは、どんなに複雑で精密な機構であっても、針と糸で縫製物を縫う以上、関節の動きには欠かせません。針棒機構、釜機構、摘み機構、送り機構の4つの基本機構。

4つの基本機構のうち、針と糸を搬送、回収、締める機構を糸つかみ機構といいます。 天秤は、縫製サイクルごとに糸を集めて解放し、布送り機構と連携して縫製ステッチの形成を完了する役割を果たします。 糸拾いバネ、糸クランプ、低速糸フックはすべて糸拾い機構に従属しており、張力と糸取り付属品の適切な調整は良好なステッチを維持するための重要な条件です。
天秤の動作特性は天秤穴の上下運動です。 天秤が下降しているときは、下降している針に糸を供給し、次に回転釜を糸に引っ掛けるとボビンに糸が巻き付くまで回転釜に糸を供給します。ホルダーを取り付けて完成です。 天秤が上方に動くと、再び天秤がボビンホルダーから表糸を外し、縫製素材に形成された縫い目をしっかりと引き込んでしっかりとした縫い目を形成し、巻き上げの準備として表糸を糸塊から引き出す役割を果たします。次のステッチの形成。
糸取り機構は次のように分かれています。
1. カムピッキング機構。 天秤をカムで駆動する機構。
2. ロッドピッキング機構。 天秤を4リンク機構で動かす機構です。 天秤は4リンク機構の連結棒です。
3. スライドロッドピッキング機構。 クランク スライド レバー機構は、天秤の動きを駆動します。 天秤は4リンク機構の案内棒です。
4. 回転式ワイヤーピッキング機構。 1 つまたは 2 つのピッキング ピンがガーデン プレートまたは他の形状のコンポーネントに装備されており、機構のピッキング動作を回転させます。
5. 針棒糸取り機構。 針棒にラインまたはクリップ上のライン装置に固定するか、または針棒糸取りレバー機構に直接固定します。
工業用ミシンでは、棒ピッキングラインが一般的ですが、針棒ピッキングラインが最も一般的です。 糸かけには、針をミシンに送り込む前に前輪を締める方法と、糸取り装置の糸調子装置を使って針を抜くときに締める方法があります。 前者はロックミシンまたはインターロックミシン(二本糸環縫いミシンを含む)で使用され、後者は本縫いミシンで使用されます。 針が 2 回目に糸に入るのに必要な糸は 2 つの供給源から来ます。1 つは前のステッチを締めるときに得られ、もう 1 つは張力調整器の圧力に打ち勝った後にボビンから取り出されます。 一般に、天秤のストロークや軌道は比較的固定されている。 従属的な位置にあるため、機構の関連寸法を調整する可能性は低いと判断され、位置決め要件に厳密に従って製造および設置する必要があります。

平ミシンの糸取り機構は、カム機構やリンク機構などを用いて初めて設計されました。リンク機構の各ロッドは低いバイスで接続されているため、特に糸切れ率を低くすることができるなど多くの利点があります。綿糸が下にあるため、現在すべての工業用平ミシンに連動糸取り機構が採用されています。 現在、工業用ミシンの四本棒糸拾い機構の役割は主に、布送り歯が生地を細長い糸部分に縫い進め、糸が緩むのを防ぎ、針が縫製材料に刺さるのを防ぐことです。干渉力を軽減するために、コンベアに応じてミシン糸を締めて、糸の量を適切に調整してステッチを完了し、針の穿刺力が正しい位置に作用するようにします。